


Wszystkie produkty
-
Cyfrowy czujnik inklinometru
-
Analogowy czujnik pochyłomierza
-
Inklinometr dynamiczny
-
Inklinometr bezprzewodowy
-
Elektroniczny czujnik kompasu
-
Postawa i system odniesienia kursu
-
Jednostka miary inercyjnej IMU
-
Czujnik wibracji akcelerometru
-
Integracja GNSS INS
-
Czujnik przełącznika przechyłu
-
Żyroskop światłowodowy
-
Układ czujnika żyroskopu
-
Układ akcelerometru
-
Inni
Osoba kontaktowa :
Zhang
Numer telefonu :
86 18921292620
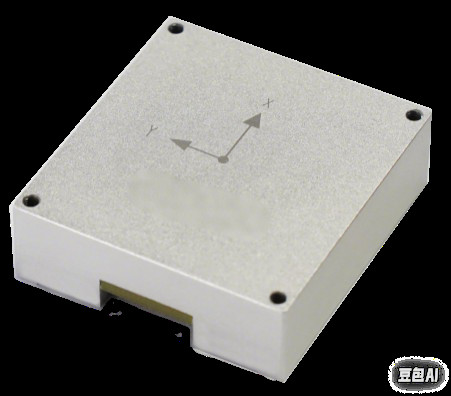
BW-5122 - Zintegrowany system nawigacji MEMS o wysokiej precyzji
| Miejsce pochodzenia | Jiangsu, Chiny |
|---|---|
| Nazwa handlowa | BWSENSING |
| Numer modelu | BW5122 |
| Minimalne zamówienie | 1 sztuk |
| Cena | USD 5000-1000 |
| Zasady płatności | T/T |
Szczegóły Produktu
| Oś | 3 Oś Układ bezwładnościowy | Trójosiowy zasięg żyroskopenaliczny | ± 500 °/s (możliwe do dostosowania do ± 4000 °/s) |
|---|---|---|---|
| Stabilność odchylenia żyroskopu trójosiowego | 5 °/h (standard GJB, średnia 10-sekundowa) | Trójosiowy akcelerometr dynamiczny | ±16g |
| Temperatura pracy | -40 ° C ~+85 ° C. | Trójosiowy akcelerometr stabilność | 0,2 mg (standard GJB, średnia 10-sekundowa) |
| Interfejsy | RS-232, CAN/CAN-FD, PPS i zdarzenie |
Możesz zaznaczyć potrzebne produkty i komunikować się z nami na tablicy ogłoszeń.
| Stabilność odchylenia |
|---|
opis produktu
Przegląd produktu
BW-5122 to kompaktowy, wysoce precyzyjny, niezależnie opracowany zintegrowany system nawigacji MEMS. Integruje wysokowydajny IMU (Inertial Measurement Unit) MEMS i obsługuje zewnętrzne dane GNSS. Wykorzystując algorytmy fuzji wieloźródłowego filtru Kalmana, zapewnia ciągłe, niezawodne i precyzyjne informacje o pozycjonowaniu i nawigacji w złożonych środowiskach. Zastosowania obejmują platformy stabilizacyjne, robotykę i urządzenia przenośne.
Kluczowe cechy techniczne
Specyfikacje IMU MEMS:
Zakres dynamiczny żyroskopu trójosiowego: ±500°/s (możliwość dostosowania do ±4000°/s)
Stabilność dryfu żyroskopu trójosiowego: 5°/h (standard branżowy, średnia 10-sekundowa)
Akcelerometr trójosiowy:
Zakres dynamiczny akcelerometru trójosiowego: ±16g
Stabilność dryfu akcelerometru trójosiowego: 0,2 mg (standard branżowy, średnia 10-sekundowa)
Kalibracja: Kalibracja temperaturowa i dynamiczna na poziomie fabrycznym
Zaawansowane algorytmy
Adaptacyjne wyrównanie statyczne/dynamiczne: Optymalizuje dokładność orientacji w ruchu lub w stanie spoczynku.
Kompensacja błędów na poziomie systemu: Automatycznie koryguje błędy montażu i stosunku prędkości kół
Fuzja wieloźródłowego filtru Kalmana: Integruje dane GNSS i IMU dla niezawodnego działania w środowiskach z zablokowanym sygnałem (np. tunele, kaniony miejskie)
Wydajność w trudnych warunkach
Dokładność pozycjonowania po utracie sygnału: ≤0,2% × D (przebyta odległość) podczas utraty sygnału GNSS
Interfejsy: Protokoły RS-232, CAN/CAN-FD, PPS i EVENT dla elastycznej integracji systemu.
Podstawowe funkcje
Ciągłe dane nawigacyjne: Łączy dane IMU kalibrowane fabrycznie z zewnętrznym GNSS (np. danymi z prędkościomierza i czujnika kąta skrętu) w celu generowania danych o pozycji, prędkości i postawie z wysoką częstotliwością.
Adaptacyjna walidacja danych: Samodzielnie ocenia wiarygodność danych poprzez analizę skuteczności źródeł i kompensację błędów
Adaptacyjność do złożonych scenariuszy: Utrzymuje precyzję w środowiskach takich jak gęsto zaludnione obszary miejskie, lasy i tunele dzięki fuzji wielu czujników i kalibracji dynamicznej
Zastosowania
Sterowanie platformą stabilizacyjną: Precyzyjne zawisanie i śledzenie trajektorii.
Pojazdy autonomiczne: Pozycjonowanie z dokładnością do metra w strefach bez sygnału GNSS.
Maszyny przemysłowe: Precyzyjne sterowanie ruchem ciężkiego sprzętu.
Przewagi konkurencyjne
Miniaturowa konstrukcja: Zoptymalizowana do zastosowań z ograniczoną przestrzenią (np. robotyka, systemy przenośne).
Opłacalna integracja: Kompatybilność z czujnikami MEMS klasy przemysłowej i standardowymi interfejsami
Wysoka niezawodność przemysłowa: Działa w ekstremalnych temperaturach (-40°C do +85°C) i jest odporna na wstrząsy/wibracje
Polecane produkty
