


Wszystkie produkty
-
Cyfrowy czujnik inklinometru
-
Analogowy czujnik pochyłomierza
-
Inklinometr dynamiczny
-
Inklinometr bezprzewodowy
-
Elektroniczny czujnik kompasu
-
Postawa i system odniesienia kursu
-
Jednostka miary inercyjnej IMU
-
Czujnik wibracji akcelerometru
-
Integracja GNSS INS
-
Czujnik przełącznika przechyłu
-
Żyroskop światłowodowy
-
Układ czujnika żyroskopu
-
Układ akcelerometru
-
Inni
Osoba kontaktowa :
Zhang
Numer telefonu :
86 18921292620
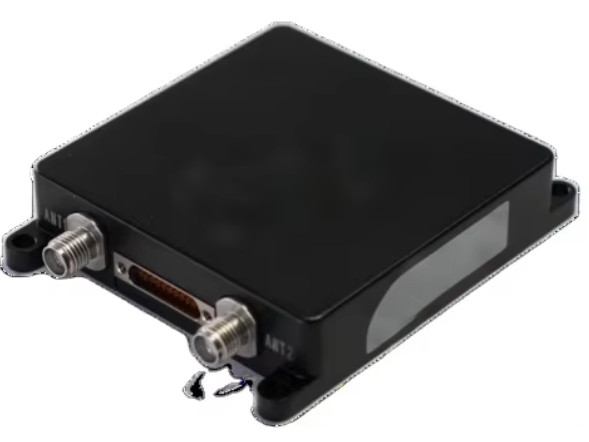
BW-6222 - Zintegrowany system nawigacji MEMS o wysokiej precyzji
| Miejsce pochodzenia | Jiangsu, Chiny |
|---|---|
| Nazwa handlowa | BWSENSING |
| Numer modelu | BW6222 |
| Minimalne zamówienie | 1 sztuk |
| Cena | USD 5000-1000 |
| Zasady płatności | T/T |
Szczegóły Produktu
| Oś | 3 Oś Układ bezwładnościowy | Zakres żyroskopenamiczny | ±250°/s |
|---|---|---|---|
| Stabilność stronniczości żyroskopu | 3 °/h (średnia 10-sekundowa) | Accelelerometr Dynamic Zakres | ± 8 g |
| Temperatura pracy | -40 ° C ~+85 ° C. | Stabilność odchylenia akcelerometru | 0,02 mg (średnia 10-sekundowa) |
| Interfejsy | RS-232, CAN/CAN-FD, PPS i zdarzenie |
Możesz zaznaczyć potrzebne produkty i komunikować się z nami na tablicy ogłoszeń.
| Stabilność odchylenia |
|---|
opis produktu
Przegląd
BW-6222 jest kompaktowym, precyzyjnym modułowym systemem nawigacji MEMS. Zintegrowany jest z samodzielnie opracowanym, precyzyjnym modułem MEMS IMU (Inertial Measurement Unit) oraz modułem GNSS z dwoma antenami,wykorzystując algorytmy fuzji filtrów Kalmana z wielu źródeł w celu zapewnienia ciągłegoWykorzystuje się je w komunikacji antenowej, pomiarach i mapowaniu oraz na platformach stabilizacyjnych.
Kluczowe cechy
Wsparcie dla wielu konstelacji: Kompatybilne z systemami BDS, GPS, GLONASS, Galileo i QZSS, w tym satelitami BeiDou-3
Wytworzona w fabryce jednostka IMU:
Temperatura i dynamiczna kalibracja wszystkich elementów IMU.
Przystosowanie:
Optymalizacja ustawienia statycznego/dynamicznego w przypadku ruchu lub stanów stacjonarnych.
Kompensacja błędów:
Kalibracja na poziomie systemu w przypadku błędów w ustawieniu instalacji i współczynnika prędkości koła.
Dokładność pozycji:
Błąd pozycji poziomej ≤0,2% × D (odległość przebyta) podczas utraty sygnału GNSS
Interfejsy:
Protokoły RS-232/422, CAN/CAN-FD, PPS i EVENT do elastycznej integracji.
Zasilanie:
Wprowadzanie prądu stałego o mocy 936 V w szerokim zakresie dla zgodności przemysłowej.
Specyfikacje funkcjonalne
Podstawowe funkcje
System łączy w sobie wysokiej precyzji moduły GNSS (pozycjonowanie na poziomie centymetrowym) z fabrycznie kalibrowanymi danymi IMU MEMS (opcjonalnie zwiększonymi o wejścia odometrowe i kierownicze).Zaawansowane algorytmy (filtrowanie Kalmana z wielu źródeł), walidacja źródła danych i kompensacja błędów) zapewniają trwałą dokładność w trudnych środowiskach (np. kaniony miejskie, tunele).
Kluczowe wskaźniki wydajności
Ceny aktualizacji danych
- Rozwiązanie GNSS: 20 Hz
- Rozwiązanie nawigacji: 200 Hz
- surowe dane GNSS: 10 Hz
- Surowe dane IMU: 200 Hz
Zalety techniczne
Miniaturowy projekt: kompaktowe wymiary zoptymalizowane dla robotyki i przenośnych systemów
Wsparcie podwójnej anteny GNSS: Zwiększona niezawodność pozycjonowania dzięki korekcjom kinematycznym w czasie rzeczywistym (RTK).
Wysoka wytrzymałość przemysłowa: działa w temperaturze od -40°C do +85°C i jest odporny na wstrząsy/wibracje (przetestowany według norm przemysłowych)
Wnioski
Komunikacja antenowa: Stabilizowane platformy dla terminali naziemnych.
Autonomiczne pojazdy: pozycjonowanie podmiernego w strefach zabronionych przez GNSS.
Badanie i mapowanie: wysokiej precyzji śledzenie trajektorii.
Maszyny przemysłowe: sterowanie ruchem urządzeń ciężkich.
Polecane produkty
