


Wszystkie produkty
-
Cyfrowy czujnik inklinometru
-
Analogowy czujnik pochyłomierza
-
Inklinometr dynamiczny
-
Inklinometr bezprzewodowy
-
Elektroniczny czujnik kompasu
-
Postawa i system odniesienia kursu
-
Jednostka miary inercyjnej IMU
-
Czujnik wibracji akcelerometru
-
Integracja GNSS INS
-
Czujnik przełącznika przechyłu
-
Żyroskop światłowodowy
-
Układ czujnika żyroskopu
-
Układ akcelerometru
-
Inni
Osoba kontaktowa :
Zhang
Numer telefonu :
86 18921292620
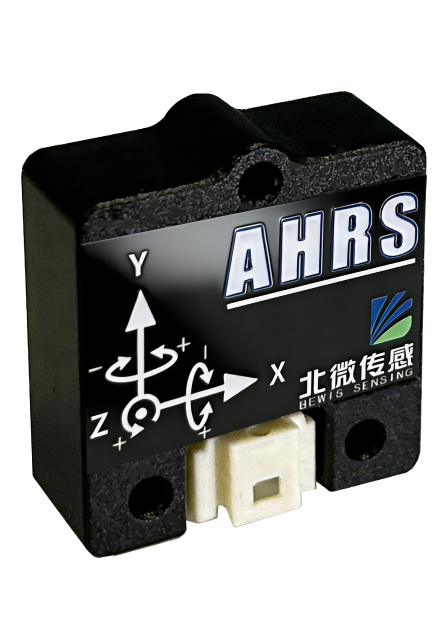
DMC630 System odniesienia pozycji nastawienia o małych rozmiarach o wysokiej precyzji
| Nazwa handlowa | BWSENSING |
|---|---|
| Numer modelu | DMC630 |
| Minimalne zamówienie | 1 |
| Cena | contact us |
| Czas dostawy | 10 dni roboczych |
| Zasady płatności | T/t, l/c |
Szczegóły Produktu
opis produktu
DMC630 wysokoprzyzwoity system odniesienia kierunku przyjmuje mikrokontroler klasy przemysłowej o wysokiej niezawodności i silnej zdolności przeciwdziałania zakłóceniom oraz wysokoprzyzwoity czujnik magnetyczny i układ sterowania.Zintegrowany jest również algorytm szybkiej kalibracji i algorytm przeciwdziałający zakłóceniom niezależnie opracowany przez BeiMicro Sensing, dzięki czemu może poruszać się w przestrzeni według własnej woli i przeprowadzać kalibrację pola magnetycznego w celu przeciwdziałania interferencjom magnetycznym krótkotrwałym.Ten produkt wykorzystuje trójosiowy akcelerometr i giroskop do kompensowania kąta nachylenia, dzięki czemu może dostarczać dokładne dane o kursie nawet w ekstremalnie trudnych warunkach.
Ten produkt jest wyposażony w funkcję aktualizacji IAP. Kolejne funkcje i interfejsy będą aktualizowane za pośrednictwem IAP po aktualizacji programu.Może być dostosowany zgodnie z wymaganiami klientów, i można je bardzo wygodnie i szybko zintegrować z różnymi produktami z funkcjami elektronicznych kompasów.
|
kąt azymutu
|
Zakres pomiarowy | 0~360° | |
| Dokładność | ≤ 1° (RMS) po kalibracji przestrzennej | ||
| Rozstrzygnięcie | 0.1° | ||
| Powtarzalność | 00,5° (RMS) | ||
|
Kąt odbicia
|
Zakres pomiarowy | ± 90° | |
| Dokładność | ≤0,2° (RMS) | ||
| Rozstrzygnięcie | 00,05° (RMS) | ||
| Powtarzalność | 00,05° (RMS) | ||
| Kąt obrotu | Zakres pomiarowy | ± 180° | |
| Dokładność | ≤0,2° (RMS) | ||
| Rozstrzygnięcie | 00,05° (RMS) | ||
| Powtarzalność | 00,05° (RMS) | ||
| Zakres | Zakres akcelerometru | ± 4 g | |
| Zakres gyroskopu | ± 500°/s | ||
| Środowisko | Stawka Baud | 9600~460800 (default 9600) | |
| Procedura kalibracji przez użytkownika | Kalibracja | 16-punktowa kalibracja | |
| Częstotliwość wyjścia | Tryb danych surowych | Do 1000 Hz | |
| Tryb rozpuszczalności | Do 500 Hz |
| Parametry | Akcelerometr | Gyroskop | Magnetometr |
| Zakres | ± 8 g | ±500 (nieobowiązkowo ±1000) °/s | ± 2 Gs |
| Gęstość hałasu | 60 μg/√Hz | 5 mdps/√Hz | 1 mGauss/√Hz |
| Przepustowość | 539 Hz | 539 Hz | - |
| Stabilność stronniczości (średnia 10s) | 0.2 mg | 16 °/h | - |
| Stabilność stronniczości (wariacja Allana) | 40 μg | 4 °/h | - |

Polecane produkty